

Producenci pomp i zaworów doskonale zdają sobie sprawę z powtarzającego się problemu podczas znakowania: część, zwłaszcza duża lub o złożonej geometrii, rzadko oferuje płaską powierzchnię równoległą do płaszczyzny ogniskowej lasera. Odlewane korpusy zaworów, połączenia kołnierzowe, złączki z wyraźnymi krzywiznami, stopnie między sekcją obrobioną a szorstką, bloki hydrauliczne z wgłębieniami i nadciśnieniami: we wszystkich tych przypadkach obszar do znakowania może różnić się wysokością nawet o kilka milimetrów w stosunku do punktu odniesienia ogniskowania. W przypadku konwencjonalnej dwuosiowej głowicy skanującej, wiązka pozostaje zogniskowana tylko w ograniczonym zakresie głębi ostrości, zazwyczaj od 1 do 4 mm, w zależności od zastosowanej ogniskowej. Poza tym zakresem oznaczenie traci ostrość, spada kontrast, a w najgorszych przypadkach kod Datamatrix nie jest ani czytelny, ani zgodny z wymaganymi klasami klasyfikacji.

Głowica 3D, czyli głowica trójosiowa, została opracowana w celu zaspokojenia tej potrzeby: jednolitego znakowania powierzchni, które nie są płaskie, utrzymując prawidłową ostrość na pochyłych, zakrzywionych, schodkowych lub trójwymiarowych geometriach w pełnym tego słowa znaczeniu.
Jak działa trójosiowa głowica skanująca?
Konwencjonalna głowica skanująca przesuwa wiązkę lasera za pomocą dwóch luster galwanometrycznych, które odchylają ją wzdłuż osi X i Y w obszarze znakowania zdefiniowanym przez ognisko (zazwyczaj Ø100, Ø160, Ø254 lub Ø330 mm w naszych najpopularniejszych konfiguracjach). Ostrość jest stała: jest ustawiana mechanicznie na początku procesu i pozostaje niezmieniona przez cały czas znakowania.
Głowica 3D dodaje, przed dwoma lustrami, trzeci ruchomy element optyczny, zwykle zmotoryzowaną soczewkę rozbieżną umieszczoną na optycznej osi Z. Element ten dynamicznie zmienia rozbieżność wiązki przed jej odchyleniem w czasie rzeczywistym. Element ten dynamicznie zmienia rozbieżność wiązki przed jej odchyleniem, modulując położenie płaszczyzny ogniskowej wzdłuż osi pionowej w czasie rzeczywistym. Oprogramowanie do znakowania kontroluje ruch soczewki w synchronizacji z dwoma galwanometrami X-Y, dzięki czemu wiązka pozostaje zogniskowana nawet na powierzchniach, które odbiegają od płaszczyzny nominalnej, bez konieczności mechanicznego przesuwania części lub całej głowicy.
Ta sama zasada umożliwia również rozszerzenie użytecznej głębi ostrości w odniesieniu do głowicy 2D, pracując na objętościach do 50-100 mm zakresu Z w tym samym obszarze znakowania, w zależności od konfiguracji optycznej.
Dlaczego jest potrzebny w korpusach zaworów i pompach
W hydraulice i komponentach hydrauliki siłowej typowe przypadki są inne. W przypadku dużych korpusów zaworów, znakowanie numeru seryjnego i Datamatrix jest często wykonywane na odlewanej lub obrabianej podkładce, która nie zawsze jest idealnie równoległa do kołnierza odniesienia, zwłaszcza w przypadku znakowania na półfabrykacie. W przypadku bloków rozdzielczych kombinacja gwintowanych otworów, operacji frezowania i chropowatych powierzchni tworzy bardzo zmienne wymiary Z w tym samym polu znakowania. W przypadku pomp często obrabiane są cylindryczne korpusy, których krzywizna generuje nieistotną różnicę wysokości między środkiem a krawędziami znakowania.
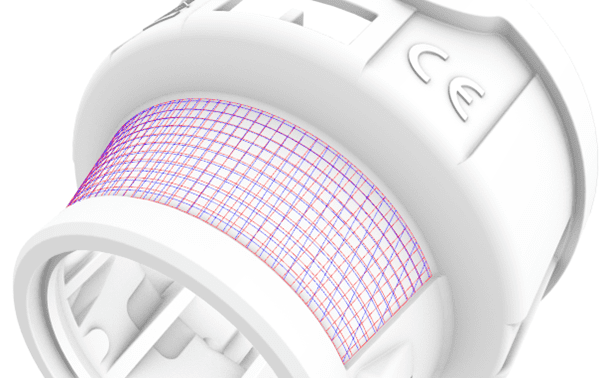
We wszystkich tych scenariuszach głowica 3D umożliwia znakowanie całej grafiki z jednolitą jakością, unikając zarówno typowych artefaktów znakowania nieostrego (zanikające znaki, kody DMC z nierozwiązanymi komórkami), jak i konieczności dzielenia znakowania na kilka przejść z mechaniczną zmianą położenia części.
Nawet w przypadku małych zaworów i złączek, gdzie na pierwszy rzut oka wystarczyłaby standardowa głowica, użycie głowicy 3D ma sens w przypadku znakowania na szerokim łuku obwodowym. W tym przypadku krzywizna przedmiotu obrabianego szybko powoduje, że znakowanie na obu końcach staje się nieostre: dzięki głowicy 3D całe zakrzywione znakowanie jest obsługiwane bezpośrednio, bez potrzeby stosowania dodatkowych osi obrotowych, co ma wyraźny pozytywny wpływ na czas cyklu.
Integracja z linią produkcyjną i robotem
Najbardziej niezwykłym aspektem głowicy 3D jest jej elastyczność integracji. Fakt, że ostrość jest zarządzana optycznie, a nie mechanicznie, oznacza, że głowica może być instalowana w stałych pozycjach, nawet zamontowana na końcu robota antropomorficznego, i działać na częściach o różnych kształtach bez konieczności wykonywania skomplikowanych ruchów.
Konkretny przykład: komórka do znakowania dużych korpusów pomp może składać się ze stołu załadowczego, systemu wizyjnego do rozpoznawania i lokalizowania części oraz sześcioosiowego robota, który przenosi głowicę 3D do strefy znakowania. Po ustawieniu robota, to sama głowica, napędzając trzy osie optyczne, śledzi geometrię części. Konfiguracje tego typu działają na odlewach samochodowych i hydraulicznych, z laserami światłowodowymi o mocy 50 W, zintegrowanymi systemami wizyjnymi i cyklami, które obejmują zarówno znakowanie, jak i klasyfikację kodów zgodnie z AIM-DPM i ISO/IEC 15415.
Na liniach, na których tolerancja wymiarowa części jest znacząca – co jest częstym zjawiskiem w przypadku półfabrykatów odlewniczych, gdzie różnice wysokości rzędu dziesiątych części, a czasem milimetrów, mogą występować między jednym komponentem a drugim – głowica 3D jest często łączona z czujnikiem autofokusa (zazwyczaj laserowym czujnikiem odległości), który mierzy rzeczywisty wymiar i ponownie kalibruje stół roboczy przed znakowaniem. To właśnie połączenie autofokusa do kalibracji absolutnej i głowicy 3D do modulacji punkt-punkt gwarantuje powtarzalność procesu nawet w przypadku partii o nierównych wymiarach.
Gdy głowica 3D nie jest najlepszym wyborem
Warto to wyraźnie podkreślić: głowica 3D nie zawsze jest właściwym rozwiązaniem. Jeśli obrabiany przedmiot jest płaski, mały i z minimalną zmiennością Z, standardowa głowica połączona z mechaniczną osią Z jest generalnie prostsza i bardziej wytrzymała. Nawet w przypadku znakowania tabliczek identyfikacyjnych – rozwiązania, które wielu producentów dużych zaworów i pomp preferuje zamiast bezpośredniego znakowania na korpusie – głowica 3D nie przynosi korzyści, ponieważ powierzchnia jest płaska, a dodatkowa inwestycja optyczna nie przekłada się na wzrost jakości.

Głowica 3D ma zatem sens, gdy spełniony jest co najmniej jeden z poniższych warunków: prawdziwie trójwymiarowa powierzchnia, lokalne różnice wysokości większe niż głębia ostrości ogniska, części załadowane w nieidealnie powtarzalnej pozycji, integracja z robotami o wielu pozycjach lub potrzeba oznaczania rozległych obszarów na cylindrycznych ciałach.
Błędy, których należy unikać na etapie projektowania
Trzy praktyczne wskazówki dla osób rozważających system głowic 3D. Po pierwsze: od samego początku należy zdefiniować mapę wysokości obszaru znakowania, ponieważ to na jej podstawie określany jest użyteczny skok optyczny Z i wybierana jest właściwa ogniskowa – krótkie ogniskowe (FFL100, FFL160) oferują większą gęstość energii, ale zmniejszają obszar znakowania, długie ogniskowe (FFL254, FFL330) pozwalają na pokrycie dużych obszarów, ale muszą być sprawdzone pod kątem gęstości mocy wymaganej przez materiał, szczególnie w przypadku mosiądzu. Po drugie, należy dokładnie ocenić powtarzalność pozycjonowania przedmiotu obrabianego. Jeśli pozycja różni się znacznie w zależności od elementu – jak ma to zwykle miejsce w przypadku półfabrykatów odlewniczych lub korpusów swobodnie obciążonych na płaszczyźnie – sama głowica 3D nie wystarczy: musi być wspomagana przez system automatycznego ustawiania ostrości lub system wizyjny, który ponownie kalibruje odniesienie przed każdym znakowaniem. Po trzecie: testuj w laboratorium na rzeczywistych częściach, a nie na symulacjach. Reakcja stali nierdzewnej, odlewanego mosiądzu lub odlewanego aluminium przy tych samych parametrach lasera jest bardzo różna, a ocena przeprowadzona na rzeczywistych materiałach i geometriach pozostaje najbardziej niezawodnym sposobem prawidłowego doboru mocy, ogniskowej i cyklu znakowania.
Podsumowując
Jeśli pracujesz z korpusami zaworów, pompami lub blokami hydraulicznymi charakteryzującymi się niepłaskimi powierzchniami, znacznymi różnicami wysokości w obszarze znakowania lub wydłużonymi geometriami cylindrycznymi, głowica 3D jest technologią, która pozwala zachować jednorodność znakowania, czytelność kodu i krótkie czasy cykli, jednocześnie unikając dodatkowej obsługi mechanicznej. W przypadku płaskich i powtarzalnych części, standardowa głowica pozostaje najbardziej racjonalnym wyborem.

Applications Manager | LASIT
Applications Manager w LASIT od ponad 20 lat, Mario Palmieri odpowiada za zarządzanie i rozwój firmowego laboratorium laserowego. Przeprowadza testy próbek dla klientów, wspierając sektory motoryzacyjny, medyczny, lotniczy i elektroniczny w wyborze najbardziej odpowiedniego rozwiązania do znakowania laserowego.


